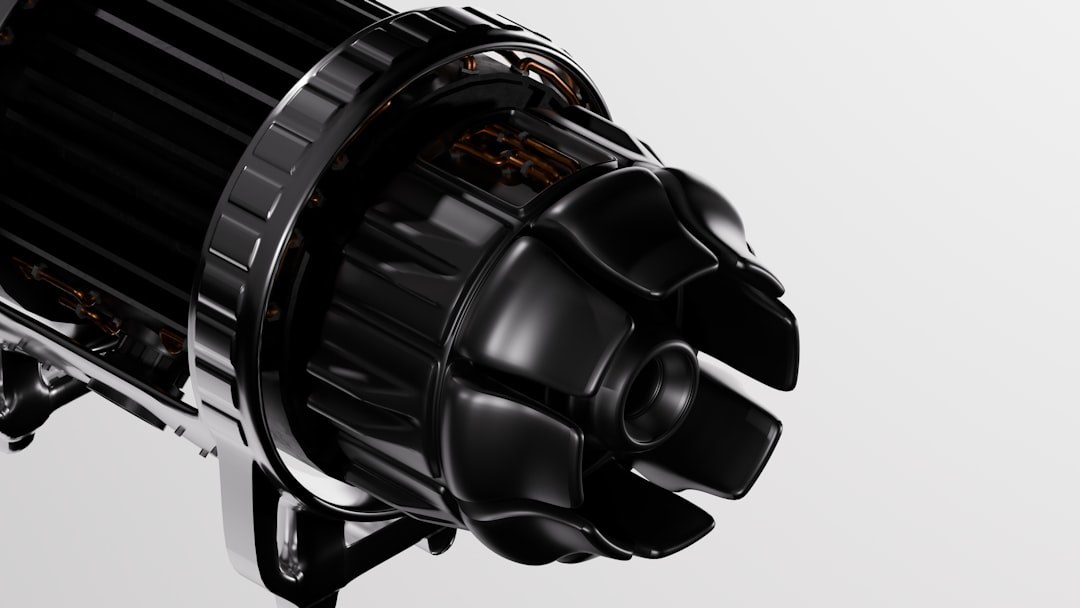
Mit Atro stellt Beckhoff ein neues Konzept für Robotik-Applikationen vor. Mit diesem modularen Baukasten lässt sich eine Roboterlösung exakt an die jeweilige Aufgabenstellung anpassen mit beliebig vielen Achsen. Außerdem ist das Endsystem frei skalier-, modifizier- und erweiterbar.
Bei Atro von Beckhoff handelt es sich um einen modularen Baukasten, aus dem sich flexibel für jede Anwendung die passende Roboterkinematik zusammenstellen lässt. Die Vorteile im Überblick:
Beckhoff betrachtet Applikation ganzheitlich
Entscheidend für eine einfache Inbetriebnahme und Handhabung ist dabei die ganzheitliche Perspektive von Beckhoff, denn erst die direkte Integration des Robotersystems in PC-based Control ermöglicht eine wirklich durchgängig optimierte Komplettlösung der Maschine bzw. Anlage. Dies reduziert die Anzahl der benötigten Steuerungen, auch bei mehreren Robotern, auf einen Industrie-PC.
Atro-Kinematik aus Motormodulen aufgebaut
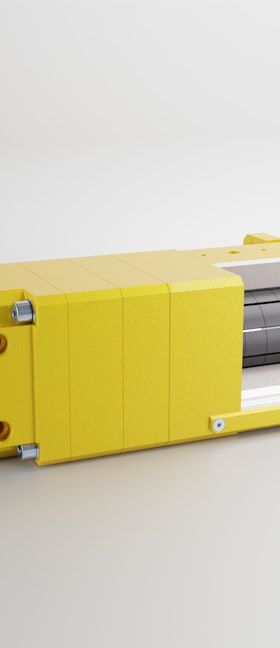
Eine Atro-Kinematik ist aus aktiven Gelenken – den Motormodulen – aufgebaut. Die Motormodule gibt es in unterschiedlichen Bauformen: gerade Module in I-Form oder abgewinkelte Module in L-Form, die in fünf Leistungsgrößen ausgeführt werden. Jedes Motormodul bildet ein vollständiges Antriebssystem für eine Achse des Roboters. Als externe Komponenten werden lediglich eine Spannungsversorgung und eine Steuerung benötigt, wodurch der Platzbedarf im Schaltschrank erheblich reduziert wird. Neben den aktiven Modulen gibt es Verbindungsmodule ohne eigenen Antrieb:
Interface verbindet alle Module
Alle Module sind über das Atro-Interface miteinander verbunden, das eine starre Verbindung garantiert und zudem die eingespeisten Medien durchleitet. Daten, Energie und Fluide (Druckluft, Vakuum oder Wasser) werden somit in der Kinematik durch die Module innen geführt. Herkömmliche Roboterlösungen führen diese außen und sind daher in der Rotation und Nutzung des Arbeitsraums eingeschränkt. Diese Limitierung entfällt bei der Lösung vollständig – jede Achse ist endlos drehbar, was eine bessere kartesische Erreichbarkeit sowie kurze Positionierungswege ermöglicht. Weiterhin werden Störkonturen z. B. aufgrund außen liegender Kabel und insbesondere bei Cobots Störmomente durch eine externe Medienführung vermieden. Hinzu kommt, dass über die ATRO-Interfaces die Medien wieder ausgeleitet werden und sich nahezu beliebige Roboter-Tools, beispielsweise komplexe Greifersysteme, einfach anbinden lassen.