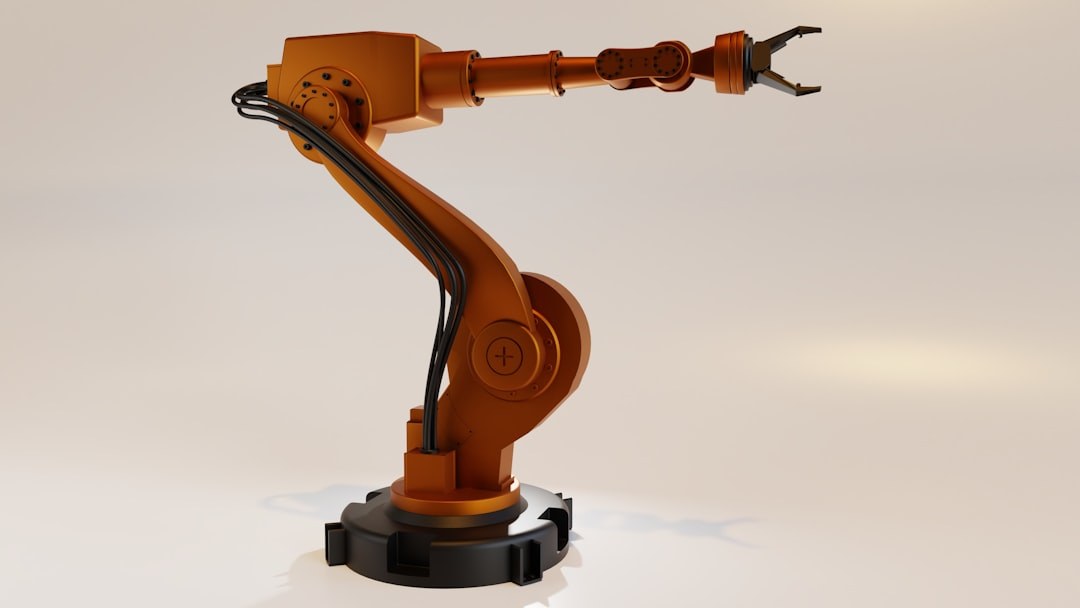
In der industriellen Automatisierung richtet sich die Aufmerksamkeit häufig auf den Roboterarm selbst: seine Reichweite, Traglast, Wiederholgenauigkeit. Der Endeffektor – das Werkzeug oder Greifersystem am Ende der kinematischen Kette – wird dabei konzeptionell oft nachrangig behandelt, obwohl er den eigentlichen Prozesseingriff vollzieht. Ob ein Roboter ein Bauteil zuverlässig greifen, präzise fügen oder sicher bearbeiten kann, hängt maßgeblich von der Auslegung und Auswahl des Endeffektors ab. Fehler in der Greifer-Auslegung manifestieren sich als Ausschuss, Anlagenstillstand oder Qualitätsmängel – und sind in der laufenden Produktion aufwendig zu korrigieren.
Der Begriff Endeffektor umfasst alle am Roboterflansch montierten Wirkelemente: Greifer, Werkzeuge, Sensoren oder Kombinationen davon. Die Norm ISO 9283 definiert den Roboterflansch als mechanische Schnittstelle, an der der Endeffektor befestigt wird. Davon zu unterscheiden ist das Tool Center Point (TCP)-Konzept, das den virtuellen Referenzpunkt im Raum beschreibt, auf den die Robotersteuerung alle Bewegungen bezieht. Eine sorgfältige TCP-Kalibrierung ist Voraussetzung für reproduzierbare Ergebnisse.
Wirkprinzipien: Kraft, Unterdruck, Magnetismus und Adhäsion
Greifer lassen sich nach ihrem physikalischen Wirkprinzip klassifizieren. Mechanische Greifer übertragen Haltekräfte über formschlüssige oder reibschlüssige Kontaktflächen. Fingergreifer mit zwei, drei oder mehr Backen sind die verbreitetste Bauform; sie eignen sich für geometrisch definierte, starre Werkstücke. Parallelgreifer erzeugen eine translatorische Backenbewegung, Winkelgreifer arbeiten mit rotatorisch schwenkenden Fingern – beide Varianten sind pneumatisch, elektrisch oder hydraulisch aktuiert.
Vakuumgreifer nutzen Unterdruckerzeugung, um Bauteile über Saugnäpfe zu halten. Ejektoren auf Venturi-Basis oder Vakuumpumpen stellen den notwendigen Unterdruck bereit. Das Wirkprinzip setzt glatte, nichtporöse Oberflächen voraus; raue, perforierte oder stark gewölbte Werkstücke reduzieren die erreichbare Haltekraft erheblich. Magnetgreifer – permanent- oder elektromagnetisch – greifen ferromagnetische Materialien flächig und ohne Formanpassung, versagen jedoch vollständig bei Aluminium, Kunststoffen oder austenitischen Stählen. Adhäsionsgreifer, die elektroadhäsive Effekte oder gecko-inspirierte Mikrostrukturen nutzen, befinden sich für industrielle Anwendungen noch überwiegend in der Erprobungsphase.
Greifkraft, Haltemoment und Sicherheitsfaktoren korrekt dimensionieren
Die statische Greifkraft muss das Werkstückgewicht multipliziert mit dem maximalen Beschleunigungsvielfachen der Roboterbewegung tragen. Als Faustregel gilt ein statischer Sicherheitsfaktor von mindestens 2 für pneumatische Greifer; bei dynamischen Hochgeschwindigkeitsanwendungen oder sicherheitsrelevanten Prozessen sind höhere Faktoren vorzusehen. Die Greifkraft darf dabei nicht zu hoch dimensioniert werden, wenn empfindliche Bauteile – etwa Glassubstrate, Leiterplatten oder Weichkunststoffteile – gegriffen werden. In diesen Fällen ist eine Greifkraftregelung, typischerweise durch elektrisch aktuierte Greifer mit integrierter Kraftmessung, erforderlich.
Das Haltemoment spielt besonders bei langen Auslegern oder ungünstiger Massenschwerpunktlage eine Rolle. Wenn der Schwerpunkt des gegriffenen Bauteils weit vom TCP entfernt liegt, entstehen Momente, die die nominale Greifkraft übersteigen können. Die Greiferauslegung muss diese Geometrie explizit berücksichtigen. Pneumatische Greifer zeigen im Drucklosfall ein inhärentes Öffnungsverhalten, was bei sicherheitskritischen Anwendungen durch federgespannte Normgeschlossen-Ausführungen oder Vakuumhalteventile kompensiert werden muss.
Adaptive und kollaborative Greifersysteme
Adaptive Greifer passen ihre Fingergeometrie an die Werkstückkontur an, ohne dass jede Form separat parametriert werden muss. Unteraktuierte Greifer – also Systeme mit weniger Aktuatoren als Freiheitsgraden – erreichen diese Anpassung durch mechanische Compliance, Federn und Gelenkkinematiken. Soft-Robotics-Ansätze verwenden pneumatisch aufgeblasene Elastomerkammern (sogenannte Pneumatikaktoren aus Weichmaterialien), die sich formschlüssig um Objekte legen. Diese Bauformen eignen sich für fragile oder geometrisch unregelmäßige Teile in der Lebensmittel- und Pharmabranche.
In kollaborativen Anwendungen, in denen Mensch und Roboter ohne trennende Schutzeinrichtungen zusammenarbeiten, gelten zusätzliche Anforderungen aus der ISO/TS 15066. Greifer dürfen keine scharfen Kanten oder Quetschstellen aufweisen; die maximal zulässigen Kontaktkräfte und -drücke sind nach Körperregion tabellarisch definiert. Elektrisch aktuierte Greifer mit integrierter Kraftregelung lassen sich hier präziser auf diese Grenzwerte hin auslegen als pneumatische Systeme, deren Kraft nur indirekt über den Betriebsdruck beeinflusst wird.
Werkzeugwechselsysteme und Multifunktionsendeffektoren
In flexiblen Fertigungszellen, die verschiedene Bauteilvarianten verarbeiten, ist der manuelle Greiferaustausch ein Produktivitätshemmnis. Automatische Werkzeugwechselsysteme – bestehend aus einem Roboterseitenadapter und einem Werkzeughalter im Regal – ermöglichen den autonomen Greiferaustausch innerhalb weniger Sekunden. Diese Systeme übertragen neben der mechanischen Verbindung auch Druckluft, elektrische Signale, Busverbindungen (etwa IO-Link oder EtherCAT) und in einigen Ausführungen Vakuum oder Kühlmittel.
Alternativ setzen Multifunktionsendeffektoren mehrere Greifer- oder Werkzeugfunktionen in einem einzigen Endeffektor zusammen. Kombinierte Saug-Finger-Greifer etwa können flächige Teile vakuumbasiert aufnehmen und zylindrische Teile mechanisch greifen – ohne Werkzeugwechsel. Der Nachteil liegt im erhöhten Gewicht und der größeren Baugröße, die die effektive Nutzlast des Roboters reduzieren und den Bewegungsraum einschränken können.
Integration von Sensorik in den Endeffektor
Moderne Endeffektoren integrieren zunehmend Sensorik direkt in die Greifstruktur. Taktile Sensoren an den Greiffingern detektieren Kontaktkräfte und -verteilungen und ermöglichen geregelte Griffe auch bei Lagetoleranz der Werkstücke. Näherungssensoren – induktiv, kapazitiv oder optisch – überwachen die korrekte Teileaufnahme und detektieren Doppelabnahmen. Kamerasysteme am Handgelenk oder am Greifer selbst ermöglichen visuelle Servoregelung: Der Roboter korrigiert seine Zielposition anhand des Kamerabilds in Echtzeit, was die Anforderungen an die Werkstückpositionierung im Zuführsystem reduziert.
IO-Link als standardisiertes Kommunikationsprotokoll hat sich für die Einbindung intelligenter Greifer und Sensoren in die Robotersteuerung etabliert. Es erlaubt die Parametrierung, Zustandsüberwachung und Diagnosedatenerfassung über eine einheitliche Schnittstelle. Im Kontext von Predictive Maintenance lassen sich Greifzyklen zählen, Verschleißkennwerte erfassen und Wartungsintervalle datenbasiert planen.
Auswahlprozess: Systematisch statt intuitiv vorgehen
Eine strukturierte Endeffektor-Auswahl beginnt mit der vollständigen Aufnahme der Werkstückmatrix: Geometrien, Materialien, Oberflächenbeschaffenheiten, Gewichte, Temperaturzustände und Empfindlichkeiten. Daraus leiten sich die zulässigen Greifprinzipien ab. Im zweiten Schritt werden Prozessparameter analysiert: Taktzeit, erforderliche Positioniergenauigkeit, Sauberkeitsanforderungen (Reinraum, Lebensmittelkontakt, Ex-Schutz) und Umgebungsbedingungen wie Temperatur, Feuchtigkeit oder chemische Einflüsse.
Die Schnittstellendefinition zum Roboter – Flanschdurchmesser nach ISO 9409-1, maximale Traglast, verfügbare Medienanschlüsse – schränkt die Auswahl weiter ein. Abschließend sind Lebenszykluskosten zu berücksichtigen: Beschaffungskosten, Wartungsintervalle, Ersatzteilverfügbarkeit und die Flexibilität des Systems bei Produktwechseln. Ein Endeffektor, der für eine Produktvariante optimal ausgelegt ist, kann bei einem Bauteilwechsel zum Engpass werden. Modulare Greiferplattformen, bei denen nur die Fingereinsätze getauscht werden, bieten hier einen wirtschaftlichen Kompromiss zwischen Spezialität und Flexibilität.
Die zunehmende Integration von Kraft-Momenten-Sensorik, taktiler Intelligenz und lernfähigen Greifalgorithmen verändert die Endeffektor-Auslegung grundlegend. Systeme, die Greifstrategien aus Punktwolken oder 2,5D-Kameradaten ableiten und sich auf unbekannte Objektgeometrien adaptieren, reduzieren den Engineeringaufwand erheblich – setzen jedoch eine durchgängige Dateninfrastruktur und eine enge Verzahnung von Steuerungssoftware, Sensorik und Mechanik voraus. Die Endeffektor-Auslegung bleibt damit eine interdisziplinäre Aufgabe an der Schnittstelle von Mechanik, Elektrotechnik, Softwareentwicklung und Prozesskenntnissen.