Jeder Industrieroboter ist im Kern ein mechanisches System aus Gelenken und Gliedern, das Bewegungen im Raum erzeugt. Die Art, wie diese Gelenke angeordnet und miteinander verknüpft sind, bezeichnet man als Kinematik. Sie legt fest, welche Trajektorien ein Roboter abfahren kann, wie steif die Struktur unter Last ist, wie schnell sich der Endeffektor bewegt und wie präzise er an einem Zielpunkt ankommt. Da diese Parameter direkt die Eignung für eine Applikation bestimmen, ist das Verständnis kinematischer Grundlagen die Voraussetzung für jede fundierte Roboterauswahl.
Die gebräuchliche Klassifizierung unterscheidet zunächst zwischen seriellen und parallelen Kinematiken. In seriellen Systemen sind die Glieder wie eine Kette hintereinandergeschaltet; jedes Gelenk trägt alle nachfolgenden Glieder samt deren Antriebe. In parallelen Systemen greifen mehrere kinematische Ketten gleichzeitig an einer gemeinsamen Plattform an. Beide Prinzipien haben charakteristische Stärken und Grenzen, die sich direkt aus der mechanischen Struktur ergeben.
Serielle Kinematik: der Gelenkarmroboter als Standardarchitektur
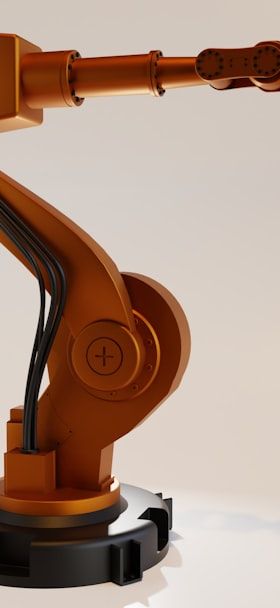
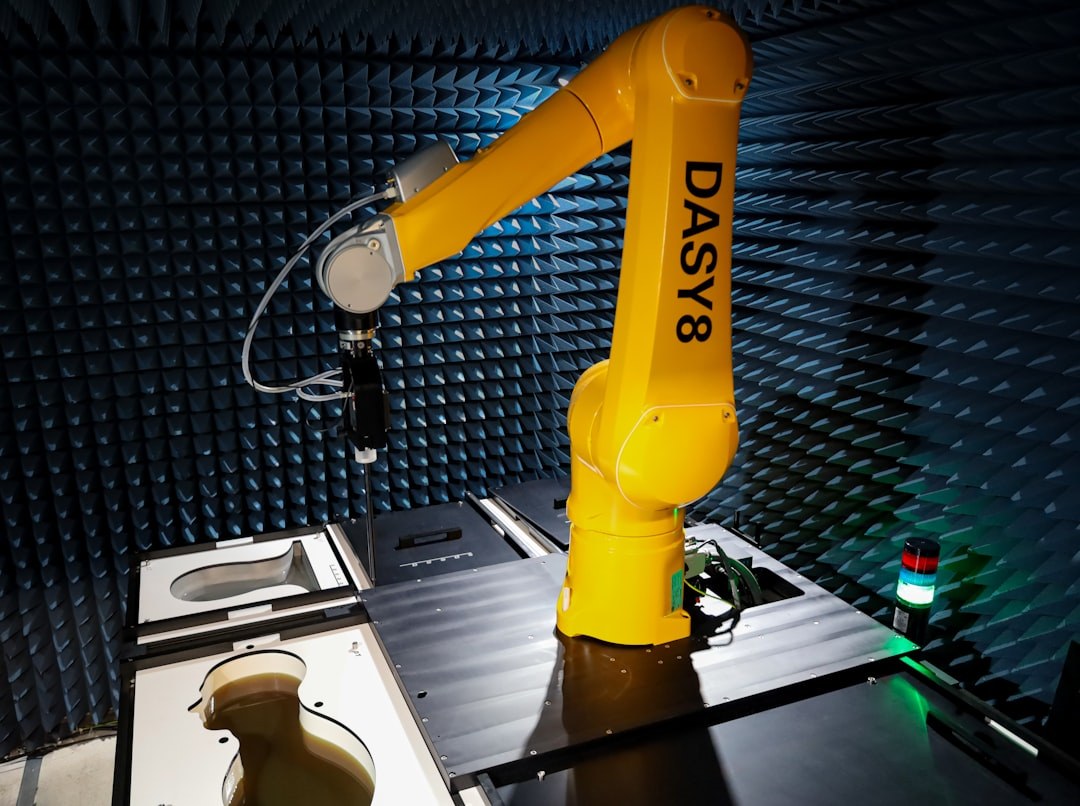
Der sechsachsige Knickarmroboter ist die in der Industrie am weitesten verbreitete serielle Kinematik. Sechs rotierende Gelenke — in der Fachliteratur als Rotationsgelenke oder R-Gelenke bezeichnet — ermöglichen sechs Freiheitsgrade: drei für die Positionierung des Handgelenks im Raum, drei weitere für die Orientierung des Endeffektors. Diese Konfiguration erlaubt nahezu beliebige Posen innerhalb des erreichbaren Arbeitsraums und macht den Sechsachser zur bevorzugten Bauform für Schweißen, Handling, Kleben und Montage.
Ein strukturelles Merkmal serieller Kinematiken ist die Massenakkumulation: Der erste Achsantrieb muss alle nachfolgenden Glieder bewegen, was die erreichbare Dynamik begrenzt und die Anforderungen an Lagerung und Antriebsstrang erhöht. Gleichzeitig sind die Abmessungen des Arbeitsraums im Verhältnis zur Grundfläche des Roboters vergleichsweise groß — ein wesentlicher Vorteil gegenüber parallelen Systemen. Typische Wiederholgenauigkeiten liegen je nach Baugröße zwischen ±0,02 mm und ±0,1 mm.
Vierachsige SCARA-Roboter (Selective Compliance Assembly Robot Arm) bilden eine wichtige Sonderform der seriellen Kinematik. Drei horizontale Rotationsachsen und eine vertikale Linearachse ergeben eine hohe Steifigkeit in Z-Richtung bei gleichzeitig nachgiebigem Verhalten in der horizontalen Ebene — woraus der Name abgeleitet ist. SCARA-Systeme erzielen sehr kurze Taktzeiten und eignen sich besonders für Sortier-, Pick-and-Place- und Schraubenanwendungen in flachen Arbeitsräumen.
Parallele Kinematik: Steifigkeit und Dynamik durch Mehrfachketten
Bei parallelen Kinematiken stützen sich mehrere unabhängige kinematische Ketten auf eine gemeinsame Bewegungsplattform. Das bekannteste Beispiel ist der Deltaroboter, der typischerweise aus drei parallelogrammartig angeordneten Armpaaren besteht, die an einer dreieckigen Plattform zusammentreffen. Da die Antriebe ortsfest an der Basis montiert sind, wird bewegte Masse auf ein Minimum reduziert — die erreichbaren Beschleunigungen liegen weit über denen serieller Systeme und können Werte von 100 m/s² und mehr erreichen.
Der Arbeitsraum paralleler Kinematiken ist allerdings deutlich kleiner und geometrisch komplexer als bei seriellen Systemen. Singuläre Konfigurationen — Stellungen, in denen die Kinematik kontrollierbar wird — sind schwieriger zu vermeiden und erfordern eine sorgfältige Bahnplanung. Für Hochgeschwindigkeits-Sortierung, Verpackung und Pharmahandling, wo kleine Bewegungsräume und maximale Taktfrequenz gefragt sind, ist der Deltaroboter jedoch kaum zu übertreffen.
Kartesische und Portalkinematiken: Linearachsen im Verbund
Kartesische Roboter bewegen den Endeffektor entlang dreier orthogonaler Linearachsen (X, Y, Z). Die Mechanik ist konzeptionell einfach, die Programmierung unmittelbar auf Weltkoordinaten abbildbar, und die erreichbare Positionsgenauigkeit hängt direkt von der Qualität der Linearführungen und Antriebselemente ab. Hochwertige Systeme erreichen Wiederholgenauigkeiten im Mikrometerbereich.
Portalroboter erweitern dieses Prinzip auf übergeordnete Strukturen, bei denen der Roboter an einem Trägerrahmen hängt oder über Werkstücke hinweggeführt wird. Diese Bauform eignet sich besonders für große Werkstücke, lange Verfahrwege und Anwendungen, bei denen der Bodenraum vollständig für Vorrichtungen und Werkstückträger freigehalten werden soll. Entscheidend für die Auslegung sind die Durchbiegung des Tragrahmens unter Last sowie die thermische Ausdehnung langer Linearachsen.
Freiheitsgrade, Redundanz und Singularitäten
Ein Grundbegriff der Kinematik ist der Freiheitsgrad (englisch: Degree of Freedom, DOF). Für eine vollständige Positionierung und Orientierung eines Körpers im dreidimensionalen Raum sind sechs Freiheitsgrade erforderlich. Roboter mit mehr als sechs Achsen — sogenannte redundante Kinematiken — besitzen zusätzliche Bewegungsmöglichkeiten, die genutzt werden können, um Hindernisse zu umfahren, Gelenkwinkelgrenzen zu vermeiden oder in beengten Arbeitsbereichen optimierte Posen einzunehmen. Siebenachsige Knickarmroboter gewinnen deshalb in der Automobilfertigung und der Mensch-Roboter-Kollaboration zunehmend an Bedeutung.
Als Singularität bezeichnet man Konfigurationen, in denen der Roboter einen oder mehrere Freiheitsgrade verliert. Beim sechsachsigen Knickarm treten charakteristische Singularitäten auf, wenn sich zwei Achsen koaxial ausrichten — der Roboter kann in diesem Zustand bestimmte Bewegungsrichtungen nicht ausführen oder verliert die eindeutige Invertierbarkeit der kinematischen Gleichungen. Moderne Steuerungen erkennen Singularitäten im Voraus und umgehen sie durch Bahnmodifikation oder warnen den Bediener.
Auswahlkriterien in der Praxis
Die Wahl der Kinematik folgt aus den Anforderungen der Applikation. Entscheidend sind: der benötigte Arbeitsraum und dessen Geometrie, die zu handhabende Nutzlast einschließlich des Werkzeuggewichts, die geforderte Bahngenauigkeit oder Wiederholgenauigkeit, die Taktzeit und damit die erforderliche Verfahrgeschwindigkeit sowie die Umgebungsbedingungen wie Staub, Feuchtigkeit oder Explosionsschutz.
Ein häufiger Fehler in der Projektierungsphase ist die Auslegung allein nach Nutzlast und Reichweite, ohne die Massenträgheitsmomente des Endeffektors zu berücksichtigen. Das Massenträgheitsmoment eines exzentrisch angeordneten Werkzeugs kann die effektiv nutzbare Nutzlast erheblich reduzieren und muss in der Herstellerdokumentation als zulässiges Handgelenkmoment geprüft werden. Ebenso sind Kollisionskonturen des Roboters in beengten Zellen und der notwendige Sicherheitsabstand zu benachbarten Einrichtungen bereits in der Konzeptphase zu evaluieren, idealerweise per 3-D-Simulation.
Für Anwender, die verschiedene Kinematiken in einer Linie kombinieren — etwa einen Deltaroboter für schnelles Vereinzeln und einen Knickarm für die nachgelagerte Montage — ist die Harmonisierung der Steuerungsarchitektur und der Kommunikationsschnittstellen ein wesentlicher Integrationsfaktor. Herstellerübergreifende Standards wie OPC UA und PROFINET erleichtern die Vernetzung, lösen aber nicht alle proprietären Unterschiede in der Bewegungssteuerung. Die Wahl einer einheitlichen Robotersteuerungsplattform oder einer übergeordneten Zellensteuerung kann den Integrationsaufwand erheblich senken.