Bernd Eckenfels, Leiter Marketing Kommunikation bei SensoPart in Gottenheim
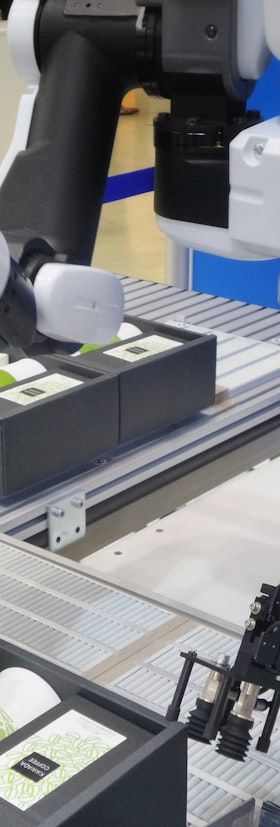
Das Handling von Bauteilen und Werkstücken ist ein Standardprozess bei der Herstellung komplexer Produkte. Dabei liegt die Herausforderung in der positions- und lagerichtigen Teilebereitstellung. Bei der optisch kontrollierten Teilezuführung werden die Schikanen am Rütteltopf durch einen bildverarbeitenden Vision-Sensor ersetzt, sodass sich die Rüstzeiten bei Produktwechseln signifikant reduzieren lassen. Zur Vereinzelung der als Schüttgut angelieferten Teile bietet sich der Einsatz eines Vibrationsfeeders an, bei dem die Vereinzelung teileschonend auf einer ebenen, vibrierenden Plattform stattfindet. Der Sensor erkennt Position und Ausrichtung jedes Teils und liefert diese Daten an den Roboter; auch die gleichzeitige Detektion mehrerer Teile mit einer Bildaufnahme ist möglich. Verbliebene Agglomerate sowie andere nicht erfassbare Teile werden ebenfalls erkannt und entsprechende Signale an die Steuerung gesandt, die den Feeder dann nachrütteln lässt.
Damit die Datenübermittlung vom Vision-Sensor zum Roboter reibungslos klappt, müssen die von der Kamera gelieferten Bildkoordinaten zuerst in Roboterkoordinaten umgerechnet werden. Dies war bisher mit einem erheblichen Programmieraufwand in der Steuerungssoftware des Roboters verbunden. Effizienter lässt sich die Koordinatentransformation mit Hilfe einer Kalibrierung durchführen, wie sie der Visor Robotic von SensoPart ermöglicht. Der Vision-Sensor liefert die Positionsdaten im passenden Roboterformat.
Die Kalibrierung des Vision-Sensors behebt zugleich ein weiteres Problem: Bei seitlicher Detektion eines dreidimensionalen Objekts kommt es zwangsläufig zu perspektivischen Verzerrungen, hinzu kommt die Verzeichnung durch das Objektiv. Damit der Roboter nicht danebengreift, müssen beide Effekte bei der Koordinatentransformation berücksichtigt und korrigiert werden.
Teach-in statt Programmierarbeit
Die praktische Durchführung der Kalibrierung ist für den Anwender wenig aufwändig und erfordert keinerlei Programmierarbeiten. Benötigt wird nur eine Kalibrierplatte, die als Zubehör verfügbar ist. Diese Platte wird im Sichtfeld des Vision-Sensors platziert. Für die Anwendung der Teilezuführung mittels Vibrationsfeeder eignet sich die Methode über eine Kalibrierplatte. Zur Kalibrierung des Visor-Bildes stehen Kalibriermuster in verschiedenen Größen zur Verfügung. Über aufgebrachte Referenzmarken kann der Anwender mit Hilfe einer Messspitze die Lage der Platte bestimmen. Die ermittelten Koordinatenwerte können über die Visor-Konfigurationssoftware eingetragen werden. Durch diesen Prozess kann das ursprüngliche Visor-Koordinaten- in das Roboterkoordinatensystem transformiert werden. Nach diesem einmaligen Teach-in-Vorgang erfolgt die Umrechung automatisch.