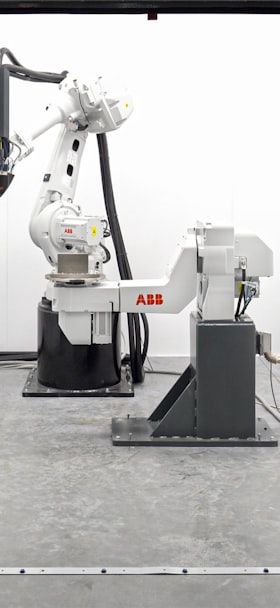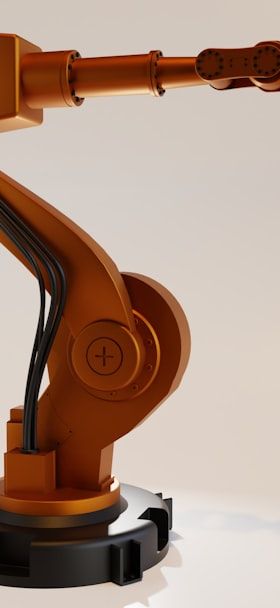
Ein Industrieroboter ist in seiner Grundstruktur eine kinematische Kette: Segmente, die über Gelenke miteinander verbunden sind und durch Antriebe bewegt werden. Zwischen Motor und Gelenk steht fast immer ein Getriebe, das Drehzahl reduziert, Drehmoment erhöht und die mechanische Steifigkeit des gesamten Systems mitbestimmt. Diese Komponenten sind selten spektakulär, aber entscheidend: Spiel, Elastizität, Reibung und thermisches Verhalten eines Getriebes bestimmen maßgeblich, wie präzise, wie schnell und wie lange ein Roboter seine Aufgabe erfüllt.
Die Auswahl und Auslegung von Gelenken und Getrieben ist kein isoliertes Konstruktionsthema, sondern beeinflusst die gesamte Systemarchitektur: Steifigkeit wirkt sich auf die Regelbarkeit aus, Spielfreiheit auf die Wiederholgenauigkeit, und das Massenträgheitsmoment des Getriebes auf die dynamischen Leistungsgrenzen des Roboters. Ein fundiertes Verständnis dieser Zusammenhänge ist daher für Konstrukteure, Integratoren und Instandhalter gleichermaßen relevant.
Gelenktypen: Rotations- und Translationsfreiheitsgrade
Robotergelenke lassen sich grundsätzlich in Rotationsgelenke und Translationsgelenke unterteilen. Rotationsgelenke, auch Drehgelenke genannt, ermöglichen eine rotatorische Relativbewegung zweier Segmente um eine gemeinsame Achse. Sie stellen in der überwältigenden Mehrzahl der Industrieroboter den dominierenden Gelenktyp dar, weil sie bei kompaktem Bauraum große Bewegungsbereiche abdecken und sich effizient antreiben lassen. Translationsgelenke hingegen erlauben eine lineare Verschiebung entlang einer Achse; sie finden sich typischerweise in kartesischen Robotern oder als Linearachsen in Hybridkinematiken.
Ein einzelner Freiheitsgrad beschreibt dabei genau eine unabhängige Bewegungsmöglichkeit. Serielle Roboter mit sechs Rotationsgelenken erreichen sechs Freiheitsgrade, was für die meisten räumlichen Positionier- und Orientierungsaufgaben ausreicht. Parallele Kinematiken, wie der Delta-Roboter, kombinieren mehrere geschlossene kinematische Ketten und verteilen die Last auf mehrere Gelenke gleichzeitig, was höhere Dynamik bei geringeren bewegten Massen ermöglicht, aber die Arbeitsraumgeometrie einschränkt.
Getriebebauformen: Harmonische Antriebe, Zykloidgetriebe und Planetengetriebe
Für Gelenkantriebe in der Robotik haben sich im Wesentlichen drei Getriebeprinzipien etabliert, die sich in ihren Eigenschaften deutlich unterscheiden. Das Harmonic-Drive-Getriebe — auch Wellgetriebe genannt — arbeitet nach dem Prinzip der elastischen Verformung: Ein elliptischer Wellgenerator verformt einen flexiblen Stahlring (Flexspline), der mit einem starren Kreisring (Circular Spline) in Eingriff steht. Durch die Zähnezahldifferenz von typischerweise zwei Zähnen ergibt sich eine hohe Untersetzung, absolute Spielfreiheit und sehr kompakte Bauweise. Die elastische Nachgiebigkeit des Flexspline ist jedoch konstruktiv bedingt und begrenzt die Torsionssteifigkeit, was bei hochdynamischen Lasten oder externen Störmomenten relevant wird.
Zykloidgetriebe — häufig als RV-Getriebe (Rotate Vector) bezeichnet — nutzen eine exzentrisch gelagerte Scheibe mit zykloidförmiger Kontur, die gegen einen Ringkranz mit Stiften abrollt. Sie bieten im Vergleich zu Harmonic-Drive-Getrieben eine höhere Torsionssteifigkeit und eine bessere Stoßbelastbarkeit, sind jedoch schwerer und aufwendiger in der Fertigung. In schweren Industrierobotern werden sie häufig für die basisnahen Achsen eingesetzt, wo hohe Kippmomente auftreten. Planetengetriebe schließlich sind der klassische Kompromiss: robust, weit verbreitet, in vielen Untersetzungsstufen verfügbar, aber mit einem konstruktiv bedingten Restspiel, das für hochpräzise Anwendungen ohne zusätzliche Spielkompensation problematisch sein kann.
Spielfreiheit, Steifigkeit und Wiederholgenauigkeit: Die drei kritischen Kenngrößen
Spiel im Getriebe ist die Hauptursache für Positionierfehler bei Richtungsumkehr. Schon wenige Winkelbogenminuten Spiel in einem Gelenkgetriebe übersetzen sich, abhängig von der Hebellänge, in signifikante Abweichungen am Tool Center Point. Spielfreiheit ist deshalb bei präzisen Pick-and-Place-, Schweißnaht- oder Bearbeitungsanwendungen keine Komforteigenschaft, sondern eine funktionale Anforderung.
Torsionssteifigkeit beschreibt den Widerstand des Getriebes gegen Verdrehung unter Last. Ein steifes Getriebe reagiert unter wechselnden externen Momenten mit geringen Lagefehlern und ist zudem leichter regelbar, weil die mechanische Übertragungsfunktion linearer bleibt. Wiederholgenauigkeit — also die Fähigkeit, dieselbe Zielposition nach mehrfacher Anfahrt mit minimalem Streubereich zu erreichen — ist eine direkte Funktion aus Spielfreiheit, thermischer Stabilität und der Qualität der Lagerung im Gelenk. Typische Industrieroboter erreichen Wiederholgenauigkeiten im Bereich von ±0,02 bis ±0,1 Millimetern, wobei die Getriebequalität neben der Steuerungsgenauigkeit der limitierende Faktor ist.
Lagerung, Schmierung und Lebensdauer: Mechanische Zuverlässigkeit im Dauerbetrieb
Robotergelenke arbeiten in der Regel mit Wälzlagern hoher Präzisionsklasse; häufig kommen Kreuzrollenlager oder Vierpunktlager zum Einsatz, die simultane radiale, axiale und Kippmomentbelastungen aufnehmen können. Die Lagersteifigkeit trägt unmittelbar zur Positioniergenauigkeit bei und beeinflusst das Schwingungsverhalten des gesamten Arms.
Schmierung ist ein oft unterschätzter Lebensdauerfaktor. Getriebe für Roboteranwendungen werden typischerweise mit hochviskosen Spezialfetten oder synthetischen Ölen geschmiert, die für einen definierten Wartungsintervall ausgelegt sind. Unter- oder Überschmierung, falsche Viskosität oder thermische Alterung des Schmierstoffs sind häufige Ursachen für vorzeitigen Getriebeverschleiß. Hersteller geben die nominale Lebensdauer ihrer Getriebe in Betriebsstunden an — üblicherweise zwischen 10.000 und 20.000 Stunden — wobei tatsächliche Betriebsbedingungen wie Lastkollektiv, Beschleunigungsprofil und Umgebungstemperatur erheblichen Einfluss haben.
Antriebsintegration und der Trend zu kompakten Gelenkmodulen
Klassische Roboterkonstruktionen trennen Motor, Getriebe und Gelenk als separate Baugruppen. Der Trend geht jedoch zunehmend zu integrierten Gelenkmodulen, die Motor, Getriebe, Encoder, Leistungselektronik und Kommunikationsschnittstelle in einem kompakten Gehäuse vereinen. Diese Modulbauweise vereinfacht die Systemintegration erheblich, ermöglicht schnellere Inbetriebnahme und macht modulare Roboterarchitekturen — wie sie bei Cobots und rekonfigurierbaren Roboterarmen zu finden sind — erst wirtschaftlich realisierbar.
Die Integration von Drehmomentsensorik in das Gelenk, die direkt im Kraftfluss misst, ist dabei ein weiterer Schritt: Sie ermöglicht impedanzgeregelte Betriebsarten, Kollisionserkennung ohne externe Sensorik und eine feinfühlige Interaktion mit dem Werkstück oder dem Menschen. Die mechanische Auslegung des Gelenks — insbesondere die Steifigkeit des Getriebeflanschs — bestimmt dabei, wie schnell und wie präzise diese Momentenmessung auflösen kann.
Auslegungskriterien und praktische Empfehlungen
Bei der Auslegung von Robotergelenken und Getrieben empfiehlt sich ein strukturiertes Vorgehen: Zunächst sind das maximale Lastmoment, das Massenträgheitsmoment der angetriebenen Segmente und das Beschleunigungsprofil zu bestimmen. Daraus ergibt sich das erforderliche Abtriebsmoment des Getriebes inklusive eines applikationsspezifischen Sicherheitsfaktors. Anschließend sind Spielfreiheitsanforderungen und Steifigkeitsziele zu definieren, die maßgeblich die Getriebebauform eingrenzen.
Im Wartungsbetrieb sind regelmäßige Schmierstoffanalysen und die Überwachung von Getriebetemperatur und Geräuschemission sinnvolle Frühindikatoren für Verschleiß. Zunehmend werden diese Parameter durch integrierte Condition-Monitoring-Systeme erfasst, die im Rahmen von Industrie-4.0-Architekturen eine vorausschauende Instandhaltung ermöglichen. Die mechanische Qualität des Gelenks bleibt dabei die unverzichtbare Basis, auf der alle digitalen Überwachungsstrategien aufbauen — ein leistungsfähiges Getriebe lässt sich überwachen, ein verschlissenes lässt sich nicht digitalisieren.